

親指が中指のこの位置まで届く様になった。でも親指の付け根の位置が離れすぎて不格好.
で、いじってみた。

見た目はだいぶましになった。ただ、親指と他の指が近くなりすぎて、指の操作が上手くいかなくかもしれない。あと、角とってやわらかめの素材で滑り止めにしないと何もつかめそうにない。
親指が中指のこの位置まで届く様になった。でも親指の付け根の位置が離れすぎて不格好.
で、いじってみた。
見た目はだいぶましになった。ただ、親指と他の指が近くなりすぎて、指の操作が上手くいかなくかもしれない。あと、角とってやわらかめの素材で滑り止めにしないと何もつかめそうにない。

一見それっぽく見えるけど想定より全然握れてない。
ロボットハンドの設計進めてたけどもっとシンプルにしたほうがいいな。と思い始めてる。
ロボットハンドの続き簡単な構想から、設計ぽくなってきた。
AIAgent logic作成ツールは触っていない。
ここは ”ロボット”作成日記なのだ。
移り気の言い訳。
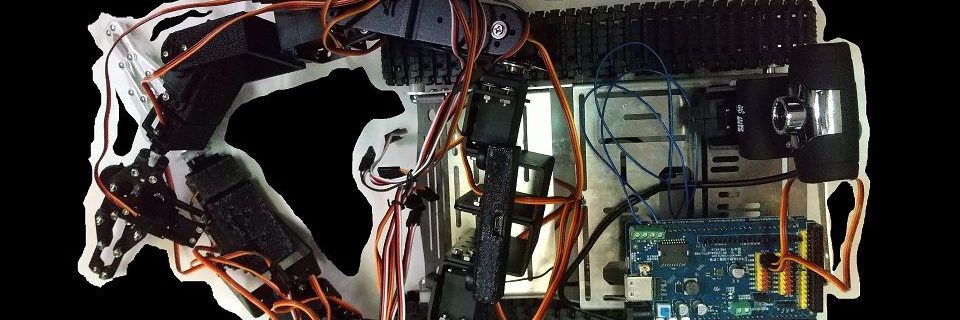
USBカメラ周りやっている。
ロボットハンド考え中。可能な限り少ないモーターでより人間的な作業をさせるにはどうしたらいいか考え中。
logic treeのドラッグアンドドロップの操作appen_response追加後安定してなかったけど、やっと落ち着いた感じ。
GUI周りの不具合修正中。
だいぶ形になってきた。あとはpython関数の呼び出しができるようになれば、一度USBカメラを使った対話エージェントでも作ってみて動作確認する。